高三物理一轮复习_动力学和能量观点的综合应用
- 2026-11-08 21:19:40
动力学和能量观点的综合应用
——功能关系解决传送带、滑块—木板模型综合问题
动力学和能量观点分析多运动组合问题
【基础·考点·母题·真题变式·精析】
含2022—2026 年高考真题变式4 道(每题深挖)
第一部分 基本知识(简单而有深度)
一、两种观点,一个桥梁
动力学观点:用牛顿第二定律 F合=ma求出加速度,再用运动学公式(v=v0+at、x=v0t+½at2、v2-v02=2ax)解出速度、位移和时间。它的长处是能给出每个时刻的状态,短处是过程一多、受力一变就要分段,运算繁琐。
能量观点:从力做功与能量变化的关系(动能定理、能量守恒定律)出发,只看过程的初、末状态,不涉及时间。它擅长处理多过程、变力、往复运动,是"多运动组合"问题的首选工具。
一个桥梁:相邻两个子过程之间,前一过程的末速度就是后一过程的初速度——抓住这个"速度桥梁",就能把一段段互不相同的运动串起来。
深度提醒 并非所有题目都要两种观点并用。含"时间""瞬时""临界加速度"→ 优先动力学观点;含"位移""做功""热量""多过程"→ 优先能量观点。 常见的分工是:先用能量观点求出关键位置的速度(避开求时间),再用动力学观点求时间和加速度。 |
传送带与滑块—木板这两类模型之所以难,是因为"摩擦力"既是改变物体动能的原因(做正功或负功),又是产生系统内热的原因(消耗机械能)。同一对滑动摩擦力,"对物块做功"和"摩擦生热"看的是完全不同的位移,这是全篇最容易失分的地方。
二、功能关系对照表
力做的功 | 对应的能量变化与表达式 |
合外力做的功 W合 | 动能变化:W合= ΔEk = ½mv22 − ½mv12(动能定理) |
重力做的功 WG | 重力势能变化:WG = −ΔEp = mgh1 − mgh2 |
弹簧弹力做的功 W弹 | 弹性势能变化:W弹= −ΔEp |
除重力、弹力外其他力做的功 W其他 | 机械能变化:W其他 = ΔE |
一对滑动摩擦力做的总功 | 系统内能(热量):Wf = −Q = −f·Δx相对 |
传送带(电动机)做的功 W电 | 电能→机械能+内能:W电= ΔEk + ΔEp + Q |
核心易错:Q = f·Δx相对 中,Δx相对 是两接触面之间的相对路程(往复运动时为各段相对位移之和),绝不是某一个物体的对地位移。做功看"对地位移",生热看"相对位移"。
三、传送带模型的三个关键
1. 摩擦力方向由"相对运动方向"决定:物块速度小于带速,摩擦力与带同向;物块速度大于带速,摩擦力与带反向;达到共速后,水平传送带上的静摩擦力可能为零,倾斜传送带上还要看重力分力与最大静摩擦力的关系。
2. 共速是临界状态:物块与传送带达到共速的瞬间,摩擦力可能突变,运动性质随之改变,这是分段分析的分界点。
3. 三个位移对应三个能量:
(1)物块对地位移 x物 → 用于物块动能定理:W合= f·x物;
(2)传送带对地位移 x带 → 用于电动机做功:W电= f·x带;
(3)相对位移 Δx = |x带 − x物|(往复时为相对路程)→ 用于摩擦生热:Q = f·Δx。
深度提醒:传送带"匀速转动"不代表物块匀速;物块在带上留下的"划痕长度"等于相对位移的大小。倾斜传送带要先用 mgsinθ 与 μmgcosθ 比较,判断能否共速后匀速、还是继续加速或减速。
四、滑块—木板模型的三个关键
1. 动量守恒:系统在水平方向不受外力(或外力可忽略),则 mv0 = (m+M)v共。
2. 能量守恒:滑动摩擦力生热等于系统机械能的减少量,Q = f·Δx相对= ½mv02 − ½(m+M)v共2。
3. 滑出判断:把最大相对位移 Δxmax与板长 l比较——Δxmax ≥ l会滑出,反之不会;"恰好滑到另一端"意味着 Δxmax = l。
深度提醒:当两者达到共速时,相对位移达到最大,木板速度也达到最大。若板固定,物块的对地位移就等于相对位移;若板不固定,二者的位移关系(同向相减、反向相加)才等于板长。
五、多运动组合的"过程分解"
面对"圆弧轨道+传送带+碰撞+平抛"这类多过程问题,按四步走:
第一步 划分过程:按"接触面变化""速度突变(碰撞)""运动性质改变"把整个运动切成若干子过程。
第二步 找桥梁:相邻子过程的连接点速度(前一末速度 = 后一初速度),以及位移关系。
第三步 选规律:匀变速直线用动力学或动能定理;碰撞用动量守恒;竖直圆最高点用牛顿定律+能量;平抛用运动的分解。
第四步 画草图:画出各阶段示意图和 v-t图,标清位移、时间与相对位移。
第二部分 考点精讲
考点 1 功能关系解决传送带综合问题
水平传送带:先判断物块与带能否共速(比较初速度与带速),再分段求时间、位移;摩擦生热 Q = f·Δx;电动机多消耗的电能 W电= ΔEk + Q。
倾斜传送带:先比较 mgsinθ 与 μmgcosθ。若 μmgcosθ > mgsinθ,物块与带共速后可随带匀速;若 μmgcosθ < mgsinθ,物块共速后继续加速(摩擦力方向会反向)。
典型设问:传送带对物块做的功、物块对传送带做的功、摩擦生热、因传送物体电动机多消耗的电能。
考点 2 功能关系解决滑块—木板综合问题
先用动量守恒求共速 v共,再用能量守恒求相对位移与生热。注意"摩擦力对木板做的功"用木板对地位移,"摩擦生热"用相对位移,二者不可混用。
变力情形(如阻力 f = kv0)要借助动能定理与临界条件分析:木块获得速度最大,对应子弹"恰好不射出木块"的临界(此时两者共速且相对位移等于板长)。
考点 3 动力学与能量观点分析多运动组合问题
典型链条:光滑圆弧(机械能守恒求速度)→ 水平面/传送带(动能定理或动力学求位移、时间)→ 碰撞(动量守恒求碰后速度)→ 平抛(分方向求解)。
核心是"速度桥梁":每段把上一个过程的末速度当作本过程初速度;有碰撞时别忘了碰撞的动量关系与机械能损失。
考点 4 临界与分类讨论
四大临界:①接触与脱离(弹力 FN = 0);②相对滑动的临界(静摩擦力达到最大);③绳断/松弛(张力到极值或 FT = 0);④速度最值(加速度为零)。
当传送带速度与物块速度的大小关系不确定时,必须按"带速小于物块速度"与"带速大于物块速度"分情况讨论,最后检验解是否落在所设区间内。
第三部分 母题精析
母题一 水平传送带(功能关系)
【题目】足够长的水平传送带以速率 v = 2 m/s匀速向右运动。将质量 m = 1 kg的物块无初速地轻放在传送带左端 A。物块与传送带间的动摩擦因数 μ = 0.2,g取 10 m/s2。求:
(1) 物块加速到与传送带共速所需的时间及位移;
(2) 该过程中传送带对物块做的功;
(3) 物块与传送带间因摩擦产生的热量;
(4) 因传送该物块,电动机多消耗的电能。
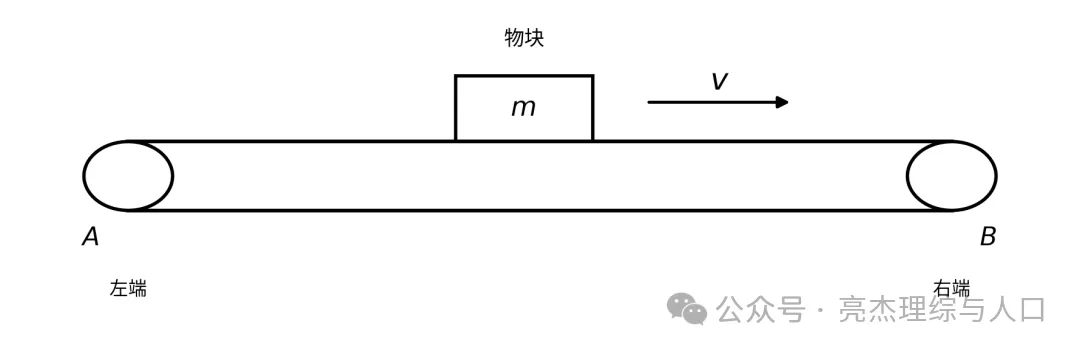
图 1 水平传送带模型
【解析】
(1) 物块轻放后,相对传送带向左滑动,受到向右的滑动摩擦力:
f = μmg = 0.2×1×10 N = 2 N
a = f/m = μg = 2 m/s2
t = v/a = 2/2 s = 1 s, x物= v2/(2a) = 4/4 m = 1 m
(2) 传送带对物块做的功即滑动摩擦力对物块做的功:
W = f·x物= 2×1 J = 2 J
恰好等于物块动能的增加量 ½mv2 = ½×1×22J = 2 J,与动能定理一致。
(3) 共速前,传送带对地的位移:
x带= v·t = 2×1 m = 2 m
Δx = x带 − x物= 2 − 1 m = 1 m
Q = f·Δx = 2×1 J = 2 J
(4) 电动机多消耗的电能等于物块增加的动能与摩擦生热之和:
W电= ½mv2 + Q = 2 J + 2 J = 4 J
(也可由 W电= f·x带= 2×2 J = 4 J得到。)
母题点睛 三个位移对应三个能量:x物 → 物块动能变化;x带 → 电动机做功;Δx = x带 − x物 → 摩擦生热。这是"传送带三问"的通法。 务必区分"传送带对物块做的功"(= f·x物)与"电动机多消耗的电能"(= f·x带)。 |
母题二 滑块—木板(能量)
【题目】光滑水平面上静置一质量 M = 2 kg、长 l = 1.5 m的木板。质量 m = 1 kg的物块以 v0 = 3 m/s的水平速度从木板左端滑上。物块与木板间的动摩擦因数 μ = 0.2,g取 10 m/s2。求:
(1) 二者达到共速时的速度;
(2) 物块能否从木板右端滑出;
(3) 系统因摩擦产生的热量。
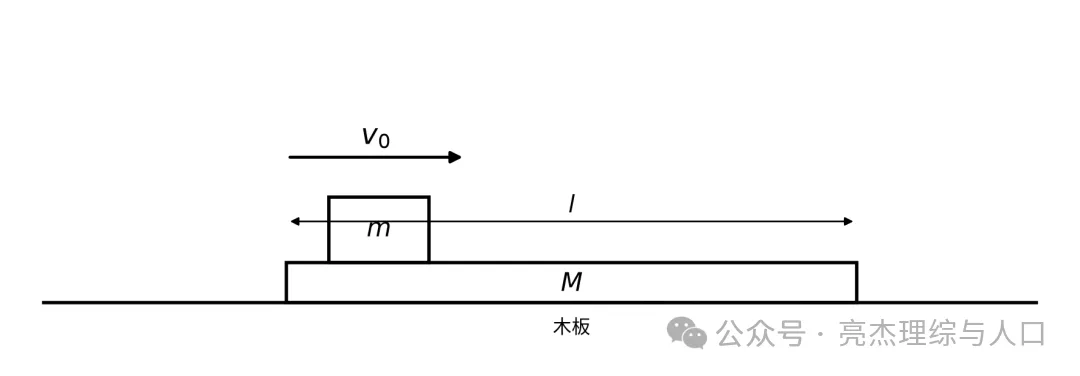
图 2 滑块—木板模型
【解析】
(1) 水平方向系统动量守恒:
mv0 = (m+M)v共 ⟹ v共= mv0/(m+M) = (1×3)/3 m/s = 1 m/s
(2) 滑动摩擦力 f = μmg = 0.2×1×10 N = 2 N。由能量守恒,系统机械能的减少量等于摩擦生热:
f·Δx = ½mv02 − ½(m+M)v共2
2Δx = ½×1×32 − ½×3×12 = 4.5 − 1.5 = 3 ⟹ Δx = 1.5 m
最大相对位移 Δx = 1.5 m,恰好等于板长 l,故物块恰好滑到木板右端(临界),不能滑出。
(3) Q = f·Δx = 2×1.5 J = 3 J
母题点睛 "共速"是相对位移最大的临界点;用"最大相对位移与板长比较"判断是否滑出;恰好滑到另一端时 Δx = l。 滑块—木板与传送带虽是两类模型,却共用同一条主线:用相对位移求热。 |
第四部分 变式精练(2022—2026 年高考真题)
变式一 2025·广西卷 15 题(传送带·功能关系)
【题目】图甲为某智能分装系统工作原理示意图,每个散货经倾斜传送带由底端 A运动到顶端 B后水平抛出,撞击冲量式传感器使其输出一个脉冲信号,随后竖直掉入与水平传送带共速的货箱中,此系统利用传感器探测散货的质量,自动调节水平传送带的速度,实现按规格分装。倾斜传送带与水平地面夹角为 30°,以速度 v0匀速运行。若以相同的时间间隔 Δt将散货以几乎为 0 的速度放置在倾斜传送带底端 A,从放置某个散货时开始计数,当放置第 10 个散货时,第 1 个散货恰好被水平抛出。散货与倾斜传送带间的动摩擦因数 μ = (√3)/2,到达顶端前已与倾斜传送带共速。设散货与传感器撞击时间极短,撞击后竖直方向速度不变,水平速度变为 0。每个长度为 d的货箱装总质量为 M的一批散货,若货箱之间无间隔,重力加速度为 g。分装系统稳定运行后,连续装货,某段时间传感器输出的每个脉冲信号与横轴所围面积均为 I(如图乙),求这段时间内:
(1) 单个散货的质量;
(2) 水平传送带的平均传送速度大小;
(3) 倾斜传送带的平均输出功率。
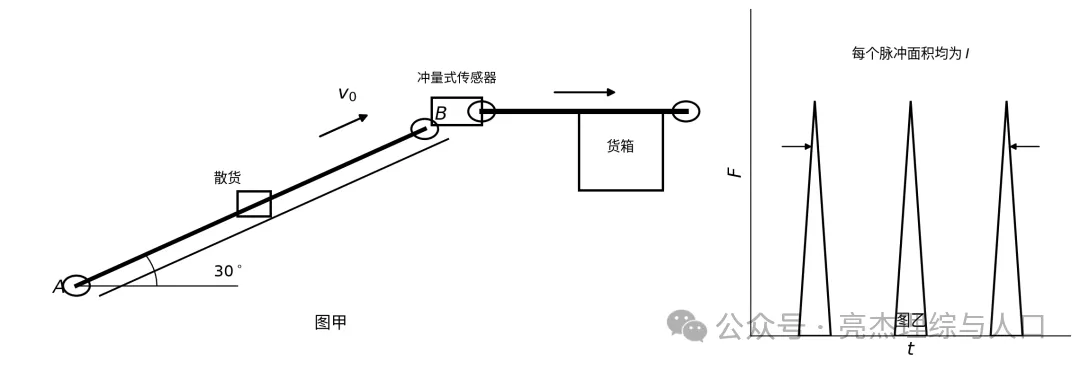
图 3 智能分装系统(图甲:装置示意;图乙:F-t脉冲信号)
【解析】
(1) 散货到达顶端前已与倾斜传送带共速,到达顶端水平抛出,故到达顶端时速度大小为 v0。F-t图像与横轴所围面积表示力的冲量,散货撞击传感器的过程,在水平方向由动量定理:
−I = 0 − mv0 ⟹ m = I/v0
(2) 每个货箱所装散货的个数 N = M/m = Mv0/I。由于每隔 Δt释放一个散货,货箱装完的运动时间 t = NΔt = Mv0Δt/I。货箱与水平传送带共速,故水平传送带的平均传送速度
v′ = d/t = Id/(Mv0Δt)
(3) 散货在倾斜传送带上的加速阶段,由牛顿第二定律:
μmgcos30° − mgsin30° = ma
a = (√3/2)×(√3/2)g − ½g = ¾g − ½g = ¼g
t1 = v0/a = 4v0/g, x1 = v02/(2a) = 2v02/g
放置第 10 个散货时第 1 个恰好被抛出,则 A、B间长度
L = x1 + v0(9Δt − t1) = 9v0Δt − 2v02/g
在 Δt内传送带额外多做的功,包括散货增加的动能、重力势能以及摩擦生热:
W = ½mv02 + mgLsin30° + Q′, 其中 Q′ = μmgcos30°·Δx
Δx = v0t1 − x1 = 2v02/g ⟹ Q′ = ¾mg·(2v02/g) = (3/2)mv02
代入 m = I/v0、L = 9v0Δt − 2v02/g化简得
W = Iv0 + (9/2)IgΔt, P̄ = W/Δt = I(2v0 + 9gΔt)/(2Δt)
变式点睛 本题把"传送带功能关系"与"冲量—动量定理"嫁接:脉冲信号面积 I就是一次撞击的冲量,I/v0得到单元质量。 倾斜传送带"平均输出功率"要算传送带额外做的全部功:动能增量 + 势能增量 + 摩擦生热,缺一不可。 |
变式二 2025·海南卷 17 题(圆弧+传送带+碰撞·多运动组合)
【题目】足够长的传送带固定在竖直平面内,半径 R = 0.5 m、圆心角 θ = 53° 的圆弧轨道与平台平滑连接,平台与顺时针匀速转动的水平传送带平滑连接。工件 A从圆弧顶点无初速度下滑,在平台上与 B碰成一整体,AB随后滑上传送带。已知 mA = 4 kg,mB = 1 kg,A、B可视为质点,AB与传送带间的动摩擦因数恒定,在传送带上运动的过程中因摩擦生热 Q = 2.5 J,忽略轨道及平台的摩擦,g取 10 m/s2。求:
(1) A滑到圆弧最低点时受的支持力;
(2) A与 B整个碰撞过程中损失的机械能;
(3) 传送带的速度大小。
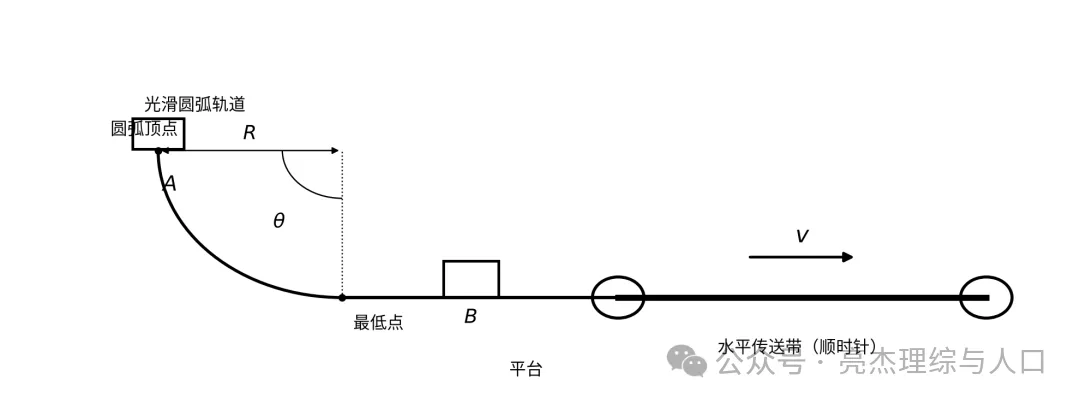
图 4 圆弧轨道—平台—水平传送带装置
【解析】
(1) A从圆弧顶点滑到最低点,机械能守恒:
mAg(R − Rcos53°) = ½mAv02
10×(0.5 − 0.5×0.6) = ½v02 ⟹ v0 = 2 m/s
在最低点,由牛顿第二定律:
FN − mAg = mAv02/R ⟹ FN = 40 + 4×22/0.5 = 72 N,方向竖直向上
(2) A、B发生完全非弹性碰撞,动量守恒:
mAv0 = (mA + mB)v共 ⟹ v共= (4×2)/5 = 1.6 m/s
ΔE = ½mAv02 − ½(mA+mB)v共2 = 8 − 6.4 = 1.6 J
(3) 设传送带速度为 v(v与 v共 的大小关系未定,需分类讨论),AB与传送带的加速度 a = μg。
① 若 v < v共:AB滑上传送带后先减速后匀速,设经 t1与带共速,则 v = v共 − at1,
x相= xAB − x带= [(v共+v)/2]t1 − vt1 = [(v共−v)/2]t1
Q = μ(mA+mB)g·x相= 2.5 J ⟹ v = 0.6 m/s(另一解大于 v共,舍去)
② 若 v > v共:AB先加速后匀速,设经 t2与带共速,则 v = v共+ at2,
x相= x带 − xAB = vt2 − [(v共+v)/2]t2 = [(v−v共)/2]t2
Q = μ(mA+mB)g·x相= 2.5 J ⟹ v = 2.6 m/s(另一解小于 v共,舍去)
故传送带的速度大小为 0.6 m/s或 2.6 m/s。
变式点睛 本题是"圆弧(机械能守恒)→ 碰撞(动量守恒)→ 传送带(摩擦生热)"的典型多运动组合,速度是贯穿全过程的桥梁。 第(3)问的关键是"分类讨论":带速与物块速度大小关系未知,必须分两种情况,并用所得结果反过来检验是否落在所设区间。 |
变式三 2024·湖北卷(多选)(子弹打木块·滑块—木板能量)
【题目】如图所示,在光滑水平面上静止放置一质量为 M、长为 L的木块,质量为 m的子弹水平射入木块。设子弹在木块内运动过程中受到的阻力不变,其大小 f与射入初速度大小 v0成正比,即 f = kv0(k为已知常数)。改变子弹的初速度大小 v0,若木块获得的速度最大,则( )
A. 子弹的初速度大小为 2kL(m+M)/(mM)
B. 子弹在木块中运动的时间为 2mM/[k(m+M)]
C. 木块和子弹损失的总动能为 k2L2(m+M)/(mM)
D. 木块在加速过程中运动的距离为 mL/(m+M)
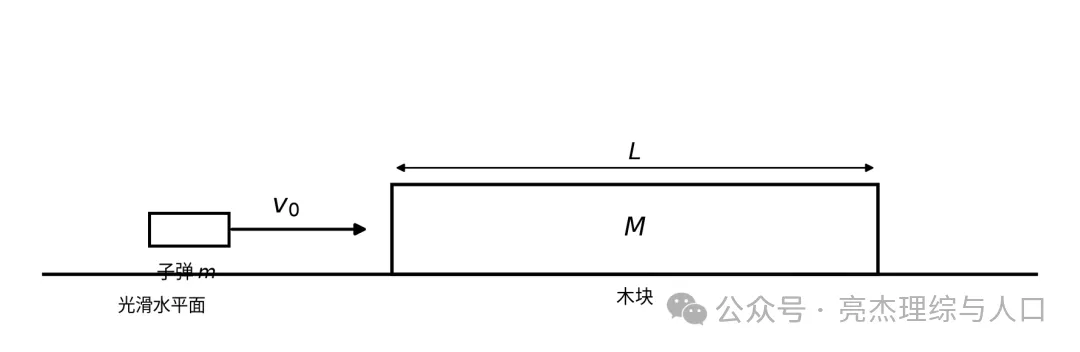
图 5 子弹打木块模型
【解析】子弹与木块组成的系统在水平方向合外力为零,动量守恒。
若子弹未射出木块,最终两者共速 v:
mv0 = (m+M)v ⟹ v = mv0/(m+M)
子弹初速度越大,射入越深;当子弹恰好不射出木块时,木块获得的速度最大,此时相对位移等于板长 L,由能量守恒:
½mv02 = ½(m+M)v2 + fL = ½(m+M)v2 + kv0L
½mv02 − m2v02/[2(m+M)] = kv0L ⟹ mMv02/[2(m+M)] = kv0L
v0 = 2kL(m+M)/(mM) → A正确
对子弹用动量定理(子弹受阻力 −f,f = kv0):
−kv0t = mv − mv0 = −mMv0/(m+M) ⟹ t = mM/[k(m+M)] → B错误
木块与子弹损失的总动能等于阻力做的功:
ΔEk = fL = kv0L = k·[2kL(m+M)/(mM)]·L = 2k2L2(m+M)/(mM) → C错误
木块做初速度为零的匀加速运动,其在加速过程中的位移:
x = (v/2)·t = [mv0/2(m+M)]·[mM/k(m+M)] = mL/(m+M) → D正确
故选 A、D。
变式点睛 本题把"滑块—木板"换成"子弹—木块",但规律完全相同:动量守恒求共速、能量守恒求相对位移。 难点在"变力"f = kv0:它随初速度改变,所以"木块速度最大"要转化为"子弹恰好不射出"的临界态(相对位移 = 板长)来讨论。 |
变式四 2024·新课标卷 25 题(薄板+物块+平抛·多运动组合)
【题目】如图,一长度 l = 1.0 m的均匀薄板初始时静止在一光滑平台上,薄板的右端与平台的边缘 O对齐。薄板上的一小物块从薄板的左端以某一初速度向右滑动,当薄板运动的距离 Δl = l/6 时,物块从薄板右端水平飞出;当物块落到地面时,薄板中心恰好运动到 O点。已知物块与薄板的质量相等,它们之间的动摩擦因数 μ = 0.3,g取 10 m/s2。求:
(1) 物块初速度大小及其在薄板上运动的时间;
(2) 平台距地面的高度。
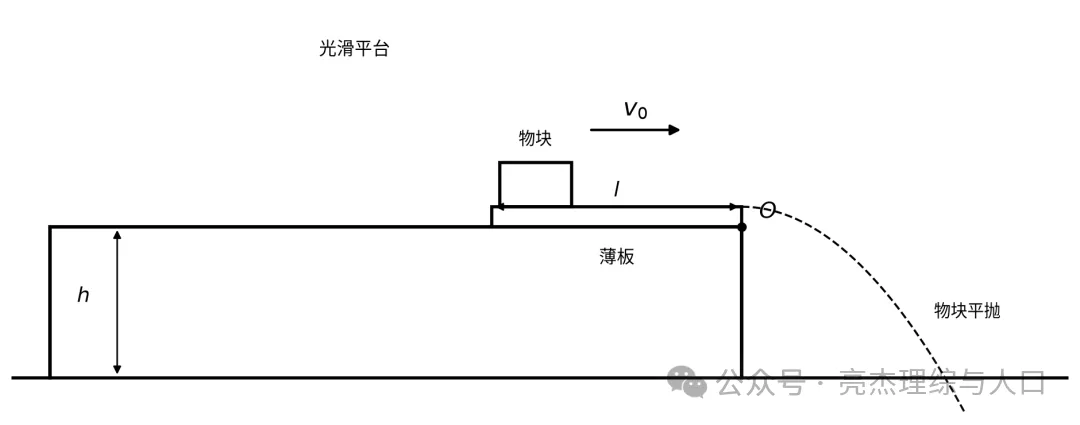
图 6 薄板—物块—平台边缘 O
【解析】
(1) 设物块和薄板质量均为 m。物块相对薄板向右滑动,物块受向左的滑动摩擦力做匀减速运动,薄板受向右的滑动摩擦力做匀加速运动,两者加速度大小相等:
a = μmg/m = μg = 3 m/s2
薄板位移 Δl = l/6 = 1/6 m,由匀加速运动位移公式:
Δl = ½at2 ⟹ t = √(2Δl/a) = √(2×1/6/3) s = 1/3 s
物块相对平台(对地)的位移为 l + Δl = 7l/6,由匀减速运动位移公式:
7l/6 = v0t − ½at2 ⟹ v0 = 4 m/s
(2) 物块离开薄板时,薄板的速度:
v1 = at = 3×(1/3) m/s = 1 m/s
此后薄板在光滑平台上不受外力,做匀速直线运动;物块做平抛运动。物块离开时薄板已移动 l/6,其中心到 O点的距离为 l/2 − l/6 = l/3,由题意物块落地时薄板中心恰好到达 O点,则
t′ = (l/3)/v1 = (1/3)/1 s = 1/3 s
h = ½gt′2 = ½×10×(1/3)2m = 5/9 m
变式点睛 本题是"滑块—木板(板块模型)+平抛"的多运动组合:第一段用动力学求加速度与时间,第二段用运动的分解求高度。 注意"物块相对平台(对地)的位移 = 板长 + 板的位移",这是板块模型位移关系的常见陷阱。 |
第五部分 方法提炼与易错提醒
一、解题四步法
第一步 审题分过程:把运动按"接触面、速度、运动性质"的变化切分成子过程。
第二步 抓速度桥梁:前一过程的末速度 = 后一过程的初速度;有碰撞时用动量守恒衔接。
第三步 选定律:直线匀变速用动力学/动能定理;碰撞用动量守恒;竖直圆用牛顿定律+能量;平抛用分解。
第四步 列方程、验区间:分类讨论的题,解出后要检验是否落在所设区间。
二、四大高频易错
易错 1 把"物块对地位移"当作"相对位移"来算热量。做功看对地位移,生热看相对位移。
易错 2 忽略传送带问题的分类讨论。带速与物块速度大小关系未知时,必须分情况。
易错 3 混淆"传送带对物块做的功"与"电动机多消耗的电能":前者为 f·x物,后者为 f·x带。
易错 4 多过程题漏掉某个子过程(尤其碰撞前后的速度突变),导致速度桥梁断裂。
一句话核心 做功看对地位移,生热看相对位移;共速是临界,速度是桥梁。 |

